智能辅助驾驶

基于NeuSAR OS全栈自研软硬一体智驾产品

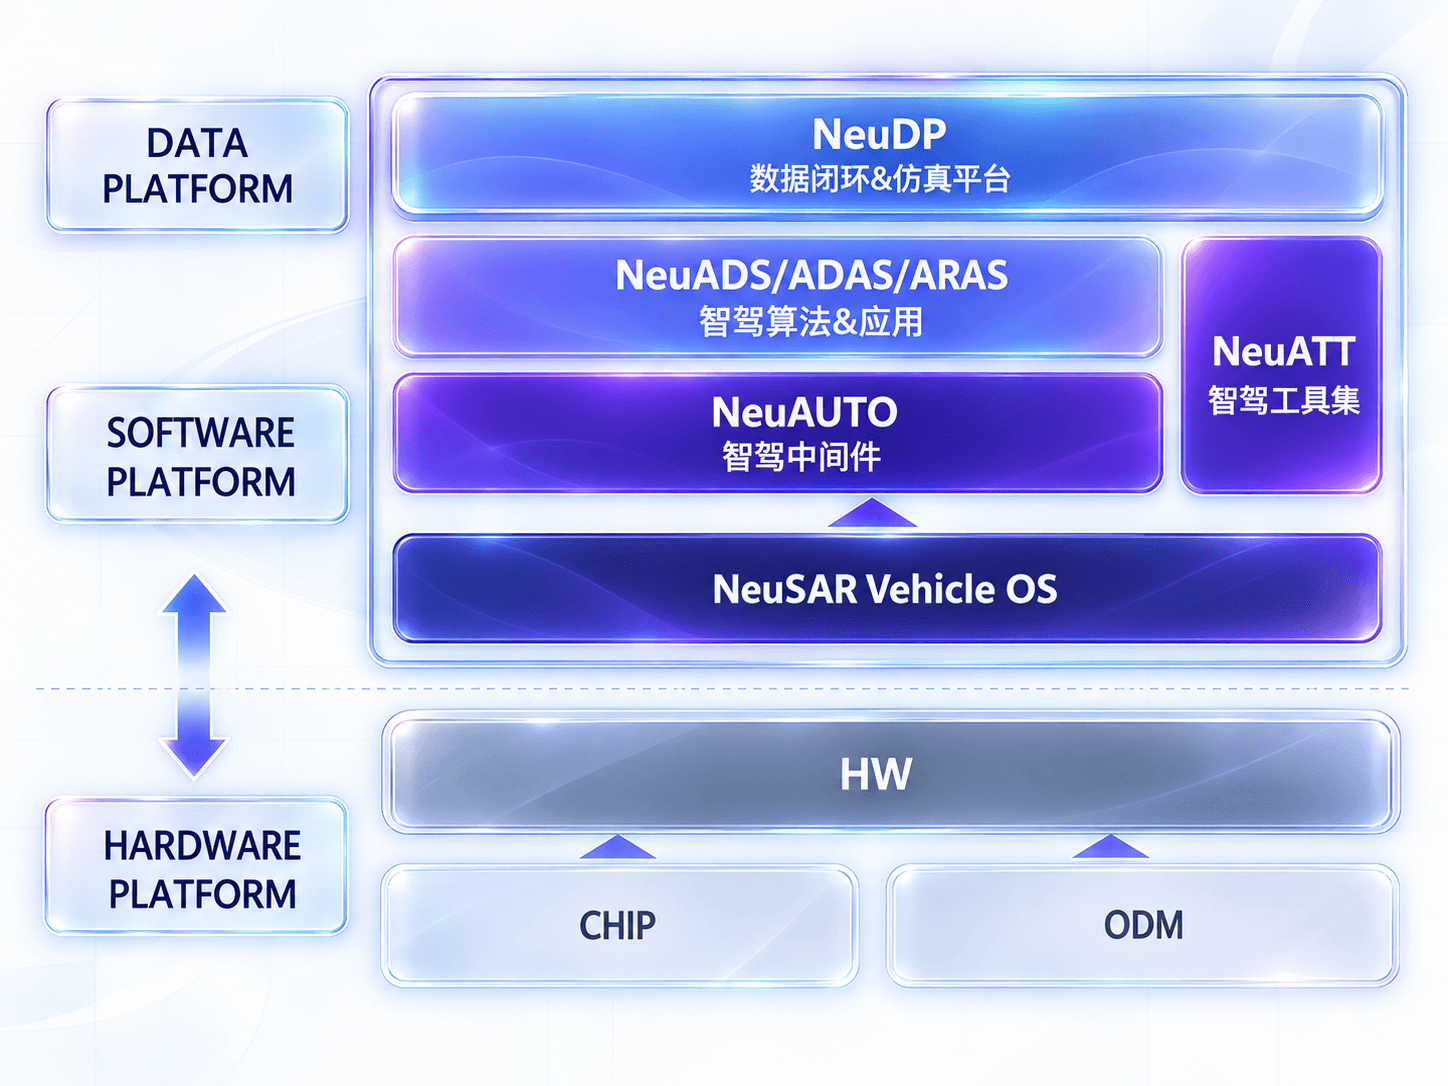
睿驰基于NeuSAR OS自主研发构建了一系列软硬一体智驾产品。其中,睿驰第五代智驾系统底座架构NeuAUTO V,实现跨核、跨域、车云通信及软硬分离。智驾系统中间件 ADT 有效降低实车依赖,支持多车型并行开发;算法工具支持迭代测试,系统组件高度复用,全面提升开发效率。

NeuAUTO 构建于域控制器硬件与底层软件之上,以 NeuSAR OS 中间件为核心支撑,向上延伸出智驾专属中间件 ADT SDK,并进一步提供智驾调度框架、系统管理服务、算法工具插件等可复用组件,最终支撑各类智驾应用与云端协同。

NeuAUTO 以一套底座实现全场景覆盖,包括L2级前视一体机、行泊一体域控制器、跨域融合中央计算单元,支持CNN、BEV、Transformer、端到端模型,提供统一、稳定、可复用的底层支撑,真正实现“一次开发、多车型复用、多产品适配”。

端到端大模型应用

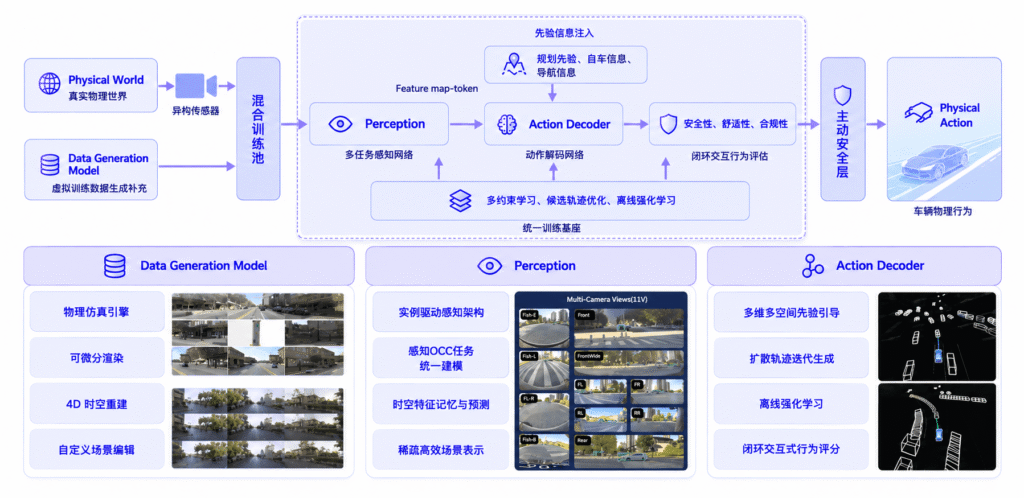
睿驰自研的一段式端到端大模型统一实现观察还原世界和指导车辆物理行为,通过融合多源数据训练与仿真技术,实现从环境感知到行为决策的统一建模,确保智能辅助驾驶量产方案的安全性、舒适性与合规性,并为高阶智能驾驶演进提供技术基础。

升级后的大模型应用可以满足消费者日常生活场景交通便利需求,应对城市一般道路、高速公路、快速路中的七大场景,包括纵向侵占应对、横向穿行避让、交规设施畅行、VRU礼让、路线领航、拥堵博弈和特殊场景处理。
为支撑大模型技术方案在域控系统中量产,升级后的“Standard ADS MW”致力于解决大模型应用带来的数据吞吐量大、时空数据负载高、工程调试难的三大挑战,为辅助驾驶大模型开发者提供智能数据总线、时空任务引擎、智能数据桥三个专用中间件,以完成通信策略配置、高效数据共享、时空任务编排、复合任务调度、数据泵入泵出的任务。

辅助驾驶产品形态

睿驰辅助驾驶业务以全栈自研为基础,通过开放的软件架构持续与生态合作伙伴构建深入的项目合作,面对用户与合作伙伴的不同层次需求,提供多样化的产品。

硬件服务

辅助驾驶域控制器
中央计算单元控制器

跨域融合软件架构

开放的软件架构
支持多域融合生态合作

专用中间件

辅助驾驶专用中间件
SOA中间件

辅助驾驶应用

基础AI模型辅助驾驶应用
AI大模型辅助驾驶应用

辅助驾驶开发工具包

面向算法开发角色
面向工程落地开发角色

辅助驾驶全栈解决方案

全栈软硬件量产交付

东软睿驰辅助驾驶业务基于近20年辅助驾驶研发经验,形成包括X-Cube系列L2级别智能前视摄像头、X-Box系列L2+及以上级别行泊一体域控制器、X-Center系列跨域式中央计算单元和驾驶员疲劳监测系统DMS产品等主流智能驾驶产品,功能场景覆盖高速路巡航(NOA)、城市快速路巡航(NOA)、城市道路拥堵自行(TJA)、家庭区域记忆泊车(HPA)、公共区域代客泊车(AVP)等40余项功能,持续为OEM和消费者提供更高效、舒适、创新的人车交互体验驾驶体验。

zh_CN简体中文